从科幻电影中,我们经常能看到很多智能机器人,大多数人对于智能的定义是能识别不同的人,能与人交流,能像人一样识别各种场景与物体。那么这些在电影中才能出现的东西,能不能应用到我们实际生活中来呢?目前“智能家居”是一个很火的词,科幻与实际还相差多远呢?今天就想和大家聊一聊智能扫地机器人的发展趋势。
在探险电影中,我们经常可以看到主角放出几个小型飞行器,飞进山洞里就开始扫描,用不了多久就能在电脑上将整个山洞全绘图出来,这种技术在现实生活中是存在的,称为SLAM(场景建模),类似动物界中的蝙蝠。

电影《普罗米修斯》中的三维建模
另外一种技术就是VSLAM(视觉实时建模),这种科技也是电影中的仿人类机器人最常见,和我们人类一样有“眼睛”,可实时判断识别周围的物体,这种科技在现实生活中也是存在的,而且算是比较常见的,例如待人脸识别的摄像头。
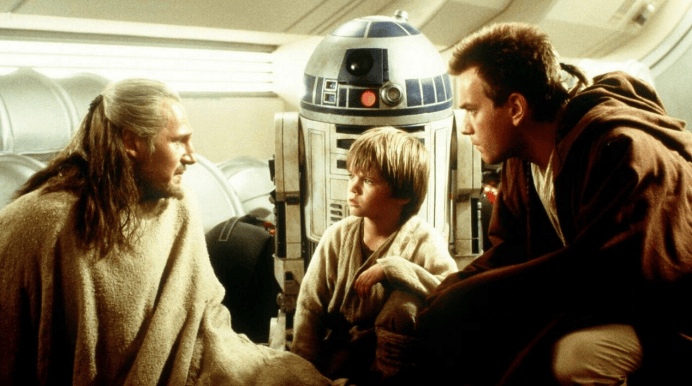
电影《星球大战》中的机器人,应该是大家比较早认识到的智能机器人
以上两种技术如果应用到扫地机人上面,大家也可以想象得出来,扫地机肯定非常智能,不用我们去操心,但是我们却很少能看到这样的扫地机,这是为什么呢?
主要还是这两种技术的成本太高,单单SLAM和VSLAM这两种配件的成本就高达4000-9000元,再加上其他配件,研发成本,这样的扫地机肯定是上万的价格,这对大多数家庭来说那是难以承受的。目前市场上使用比较多的还是红外线和仿超声波的探测器,价格在几百到几千不等,是目前大家比较能接受的产品,但是我们会经常觉得机器还不够智能,路线会随机,会有重复,老是撞到东西(超声波探测的会好很多),离我们想象中的智能扫地机还比较远。
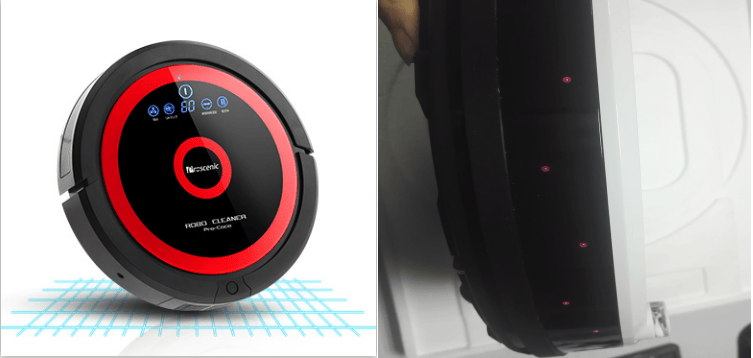
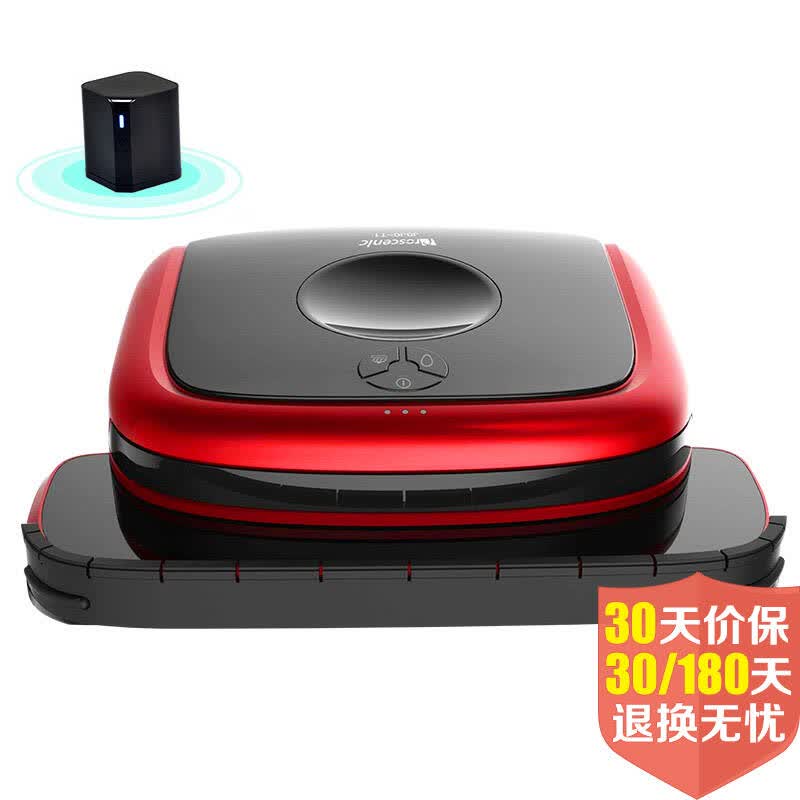
既然好的技术成本太高,成本低一点的技术我们有不满意,这中间有没有过渡的技术可以应用呢?答案是有的,就是GPS导航。看到这个名词,大家首先会想到汽车以及手机导航,那这项技术是如何应用到扫地机中的呢?目前浦桑尼克就有一款JOJO-T1的扫地机就是采用这种技术。
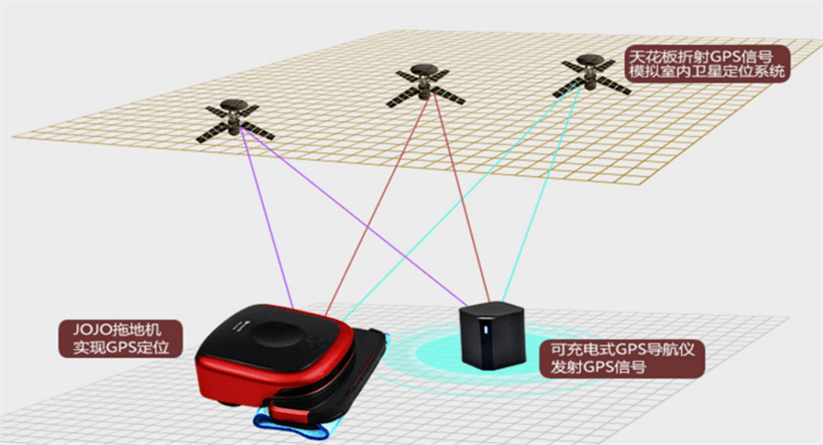
这款机器是通过一个GPS导航盒将信号发射到天花板,再反射到地面上,拖地机就在信号接收的范围内工作,从该拖地机的实际测试来看,效果还是非常好的,路线非常规律,不会重复,而且机器打扫完,也不会跑到沙发或柜子底下,而是会停在能接收到信号的地方。美中不足的就是工作的面积无法覆盖整个屋子。
个人认为,以后的扫地机也会采用这种技术,而GPS导航仪也可以像灯泡一样设置在天花板,不管是走廊,客厅还是房间,都可以设置一个,这样扫地机就能很规律打扫整个屋子,而且可以通过开关导航仪来控制机器的打扫范围,一举两得!相信未来我们能享受到更智能的产品!
Proscenic (浦桑尼克)JOJO-T1拖地机器人 家用干湿智能擦地机 全自动 中国红
 关注微信


